应用层
具身智能应用领域
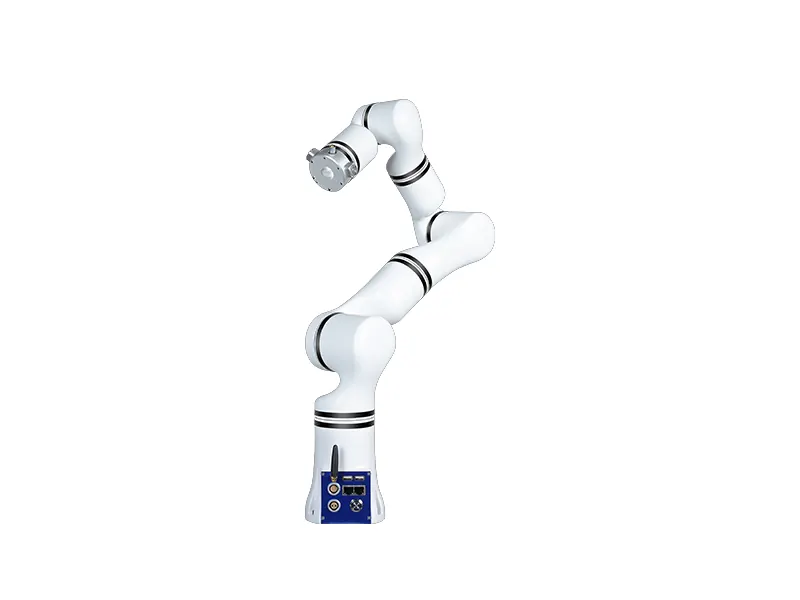
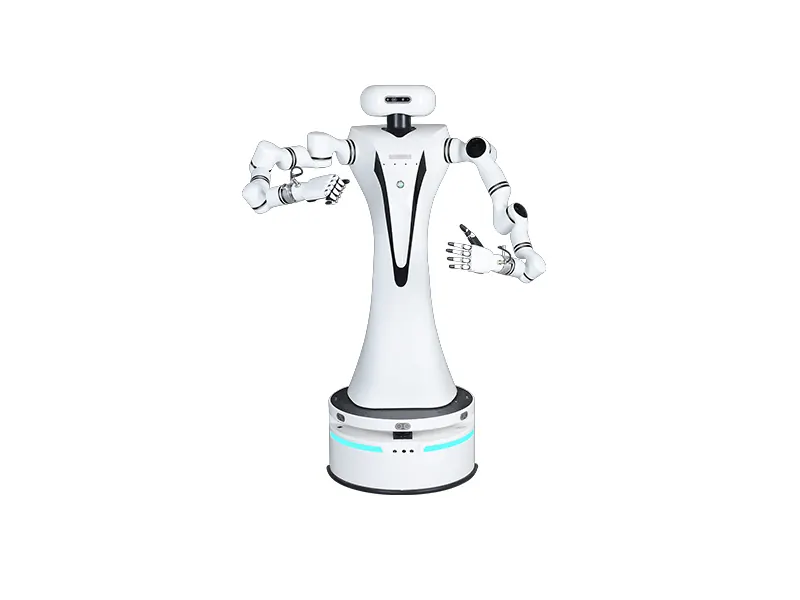
机械臂人形机器人四足机器狗工业运载智能驾驶
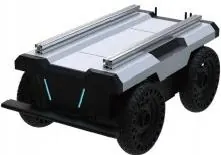
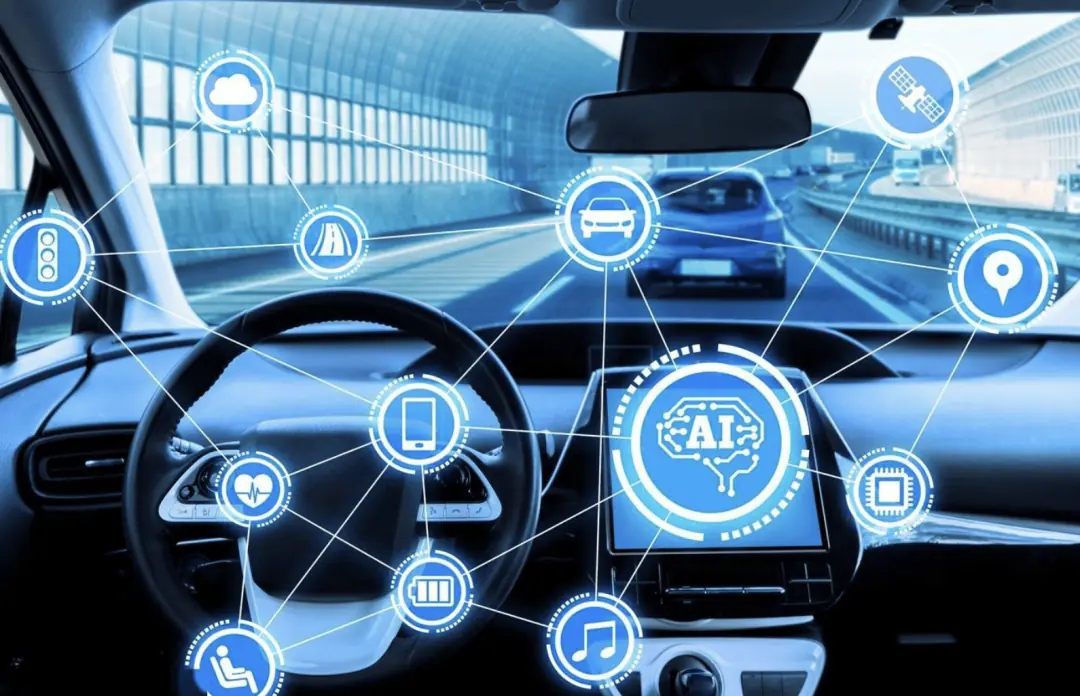
以通用世界模型底座为中枢,把感知、决策、控制、运动与执行拆解为可组合原子能力,按本体形态和现场任务快速排列组合。
数据飞轮驱动世界模型更新:真机数据回流用于模型优化,优化后模型再以功能组合方式下发到落地应用。
提供 AGV、四轮、履带式与四足等移动形态,适配车间、厂区、管廊和复杂地面环境。
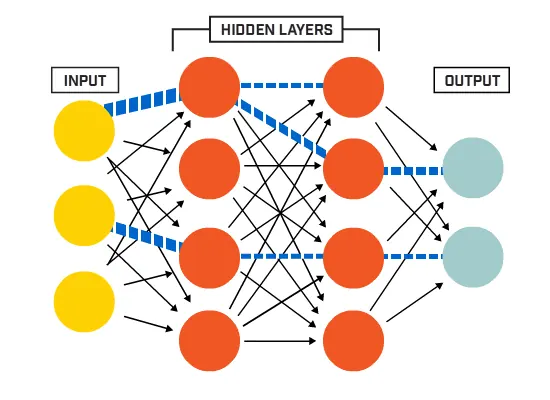
以感知网络接入多模态数据,经骨干网络提取状态特征,由决策网络输出连续控制指令。
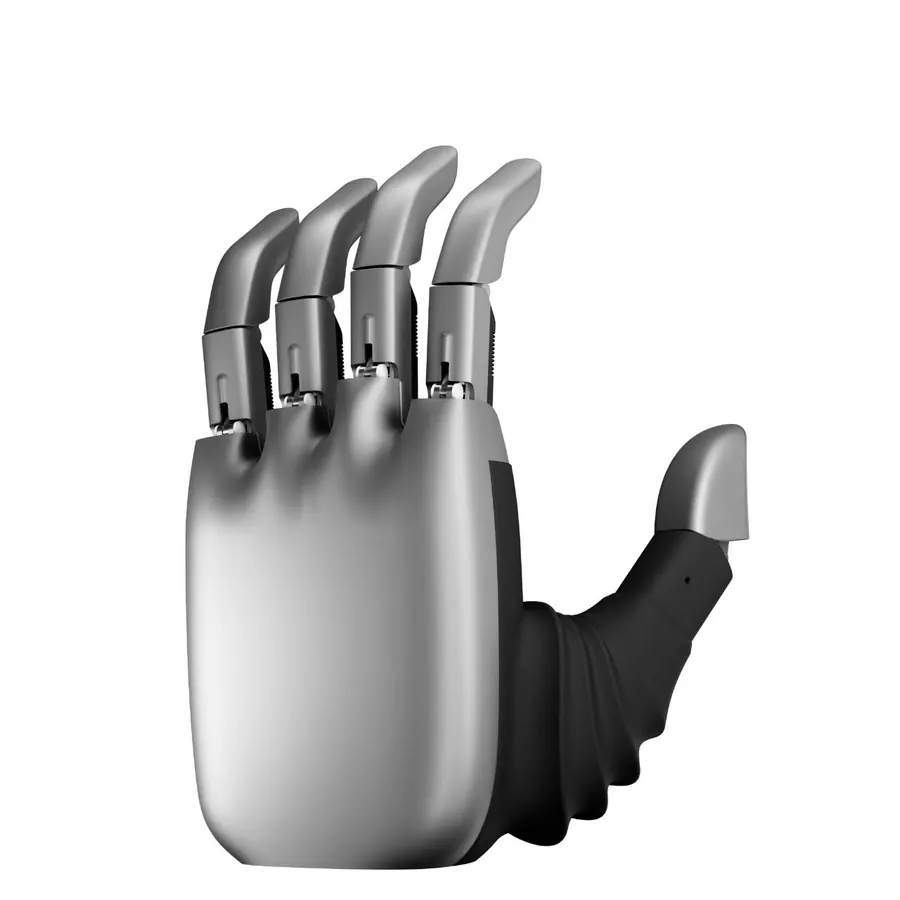
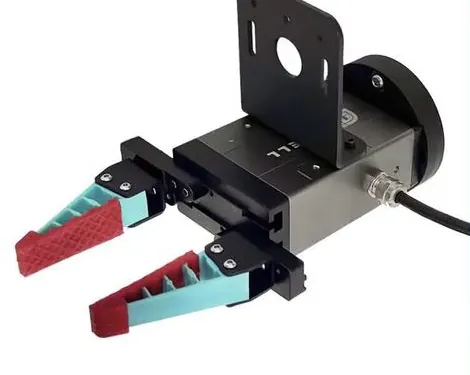
机械臂、灵巧手与夹爪可按任务对象和作业空间选择,形成抓取、搬运、巡检与维护能力。