三大场景项目落地与案例验证
从自动驾驶风险场景、机器人巡检到垃圾分拣产线,展示物理AI在复杂工业控制工况中的智能化表现。
自动驾驶与运动安全
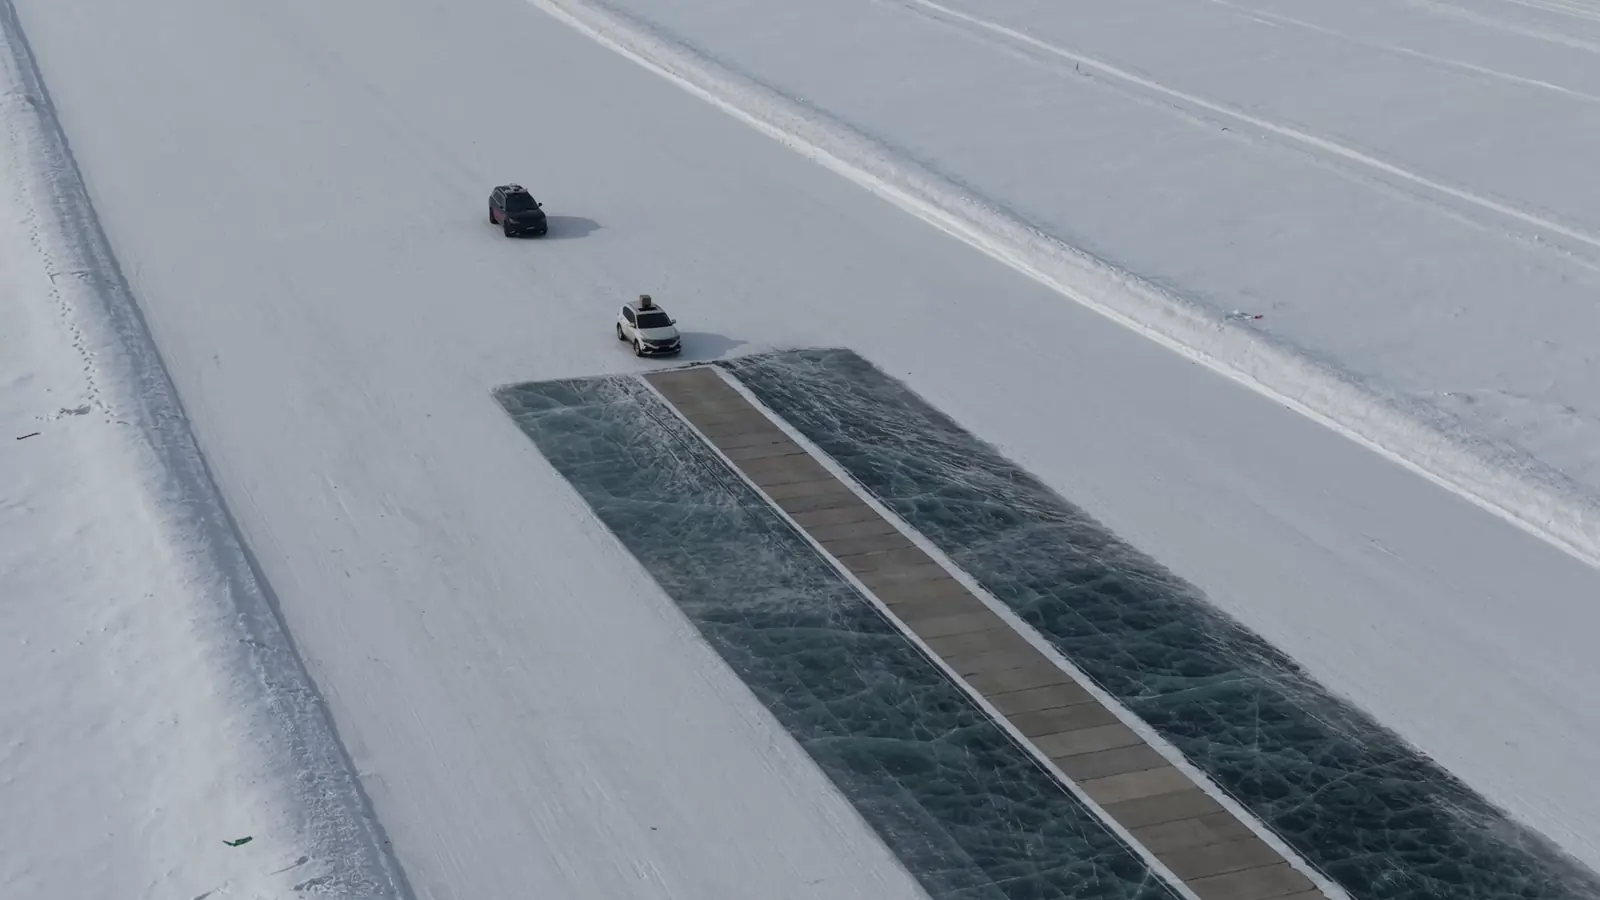
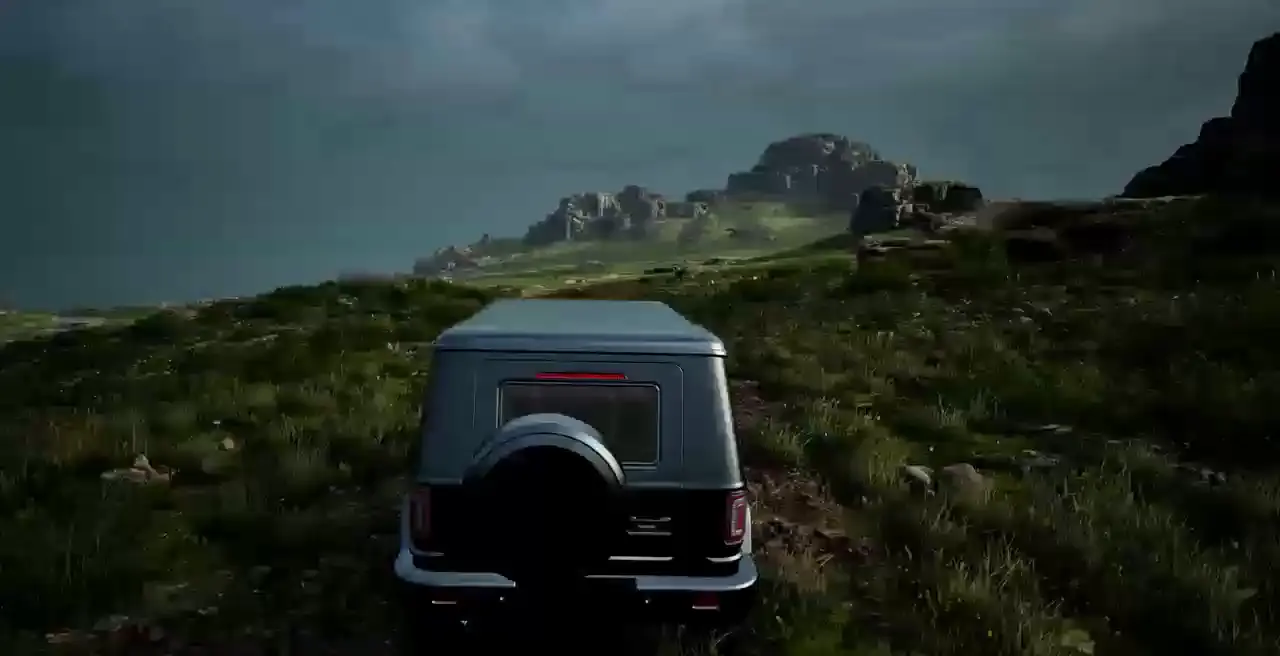
覆盖端到端模型城市NOA场景、紧急转向和非铺装路面自主机动。自动驾驶复杂工况训练与安全验证
以世界模型生成高风险交通场景,并在开放道路完成车端—云端协同验证,重点评估感知稳定性、规划合理性与控制安全边界。
- 城市NOA全场景测试
- 车道侵占,人车混杂随机行为
- 非机动车逆行、鬼探头、事故绕行场景生成
- 乡村道路与非铺装路面扩展测试
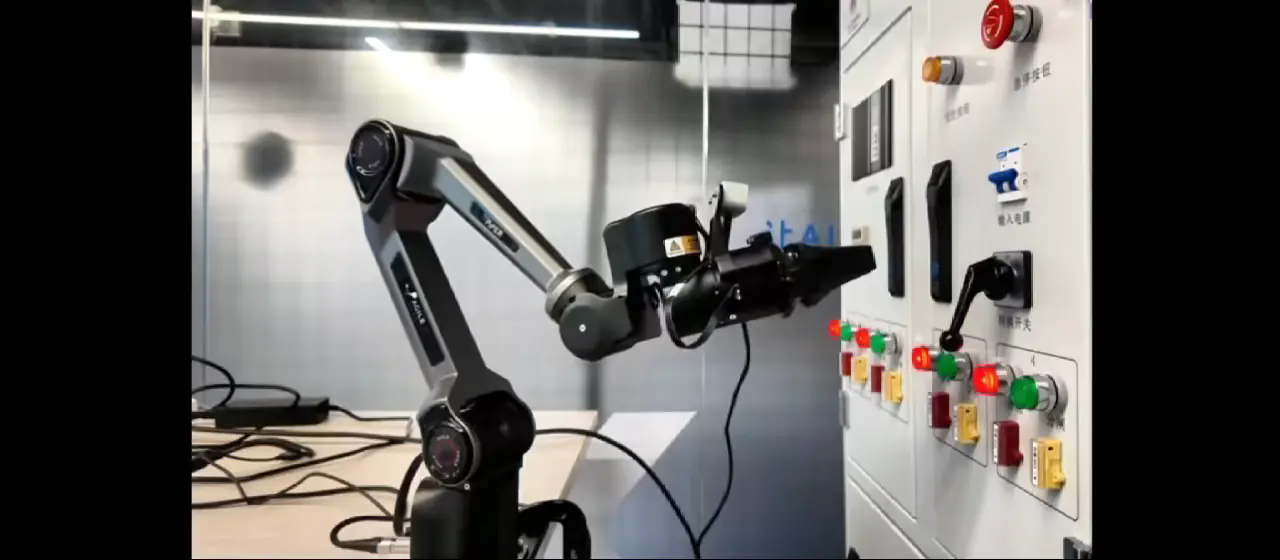
具身智能巡检机器人
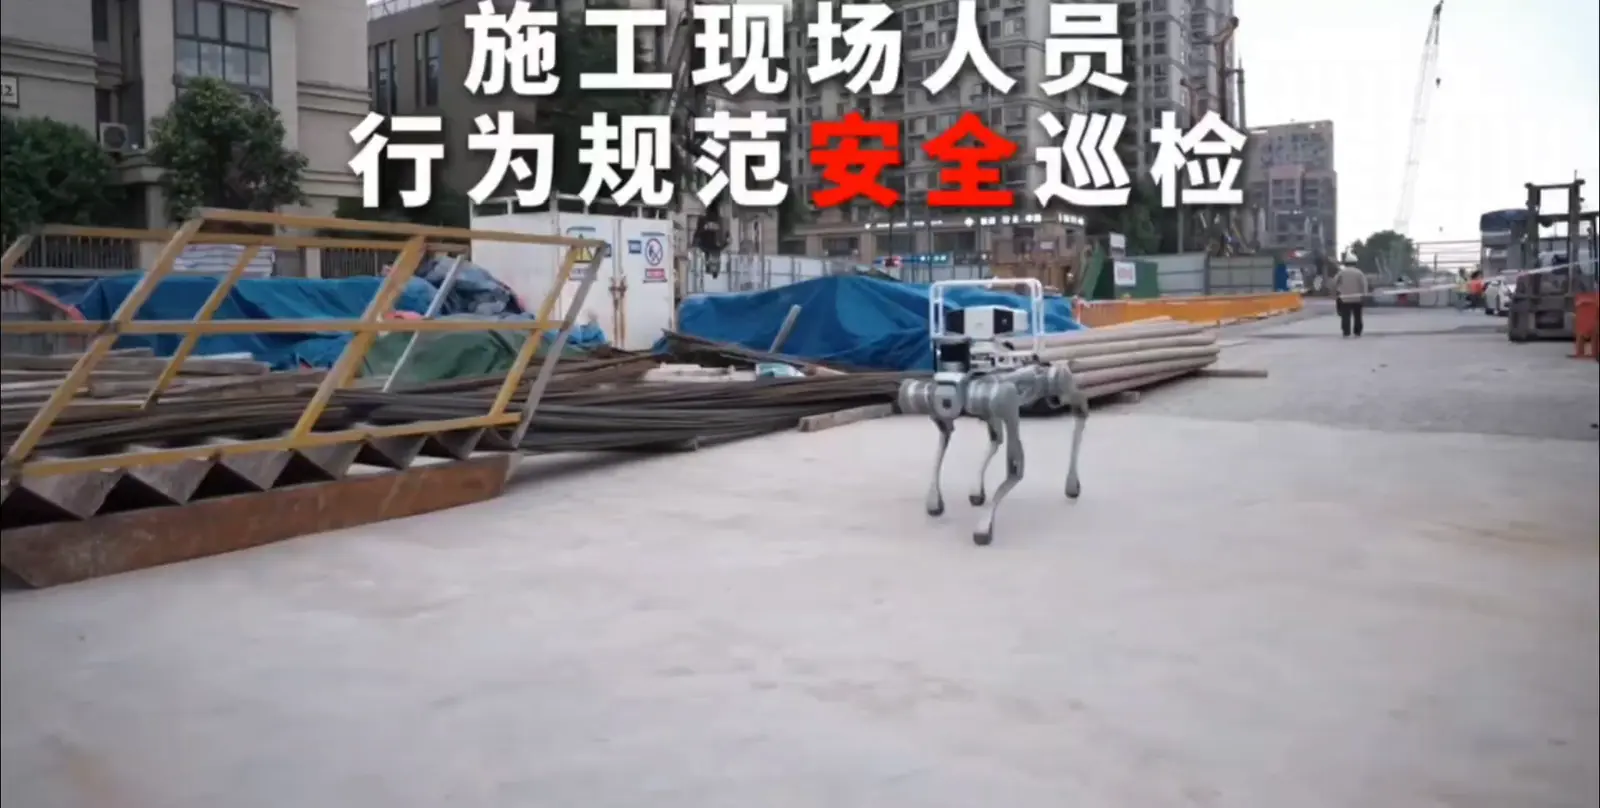
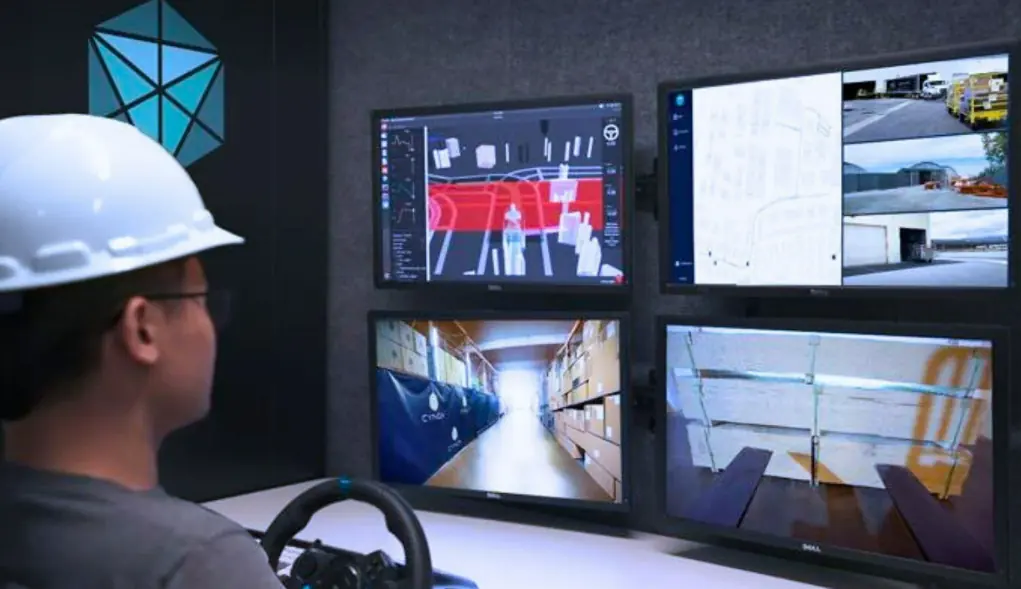
四足机器人负责大范围地形巡检,机械臂负责近距离设备检查,远程指挥中心完成态势协同。从巡检数据到处置闭环
机器人按任务优先级自主规划路径,识别施工人员行为、设备状态与环境风险,并将异常事件推送到指挥中心。
- 四足机器人非结构化场地通行
- 机械臂对柜体、仪表和阀门检查
- 人员行为规范与安全风险识别
- 远程可视化指挥与任务下发
- 巡检结果自动归档与趋势分析
垃圾自动分拣
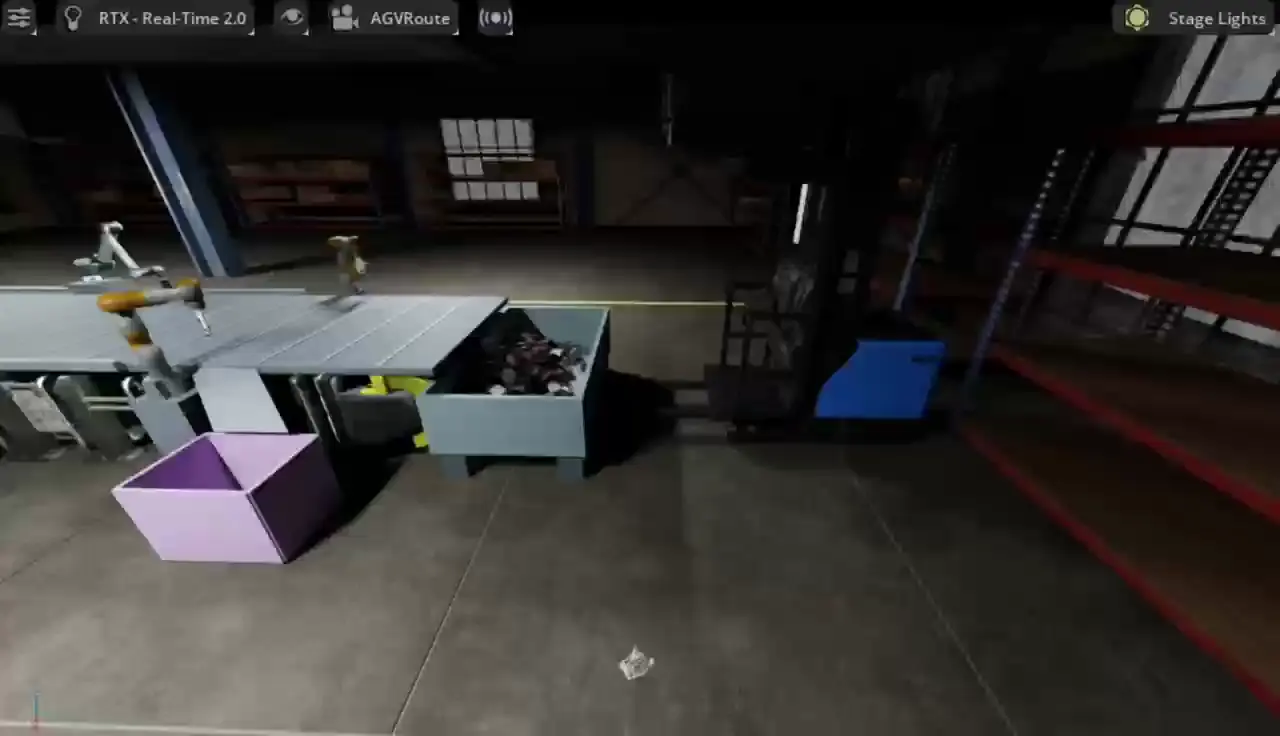
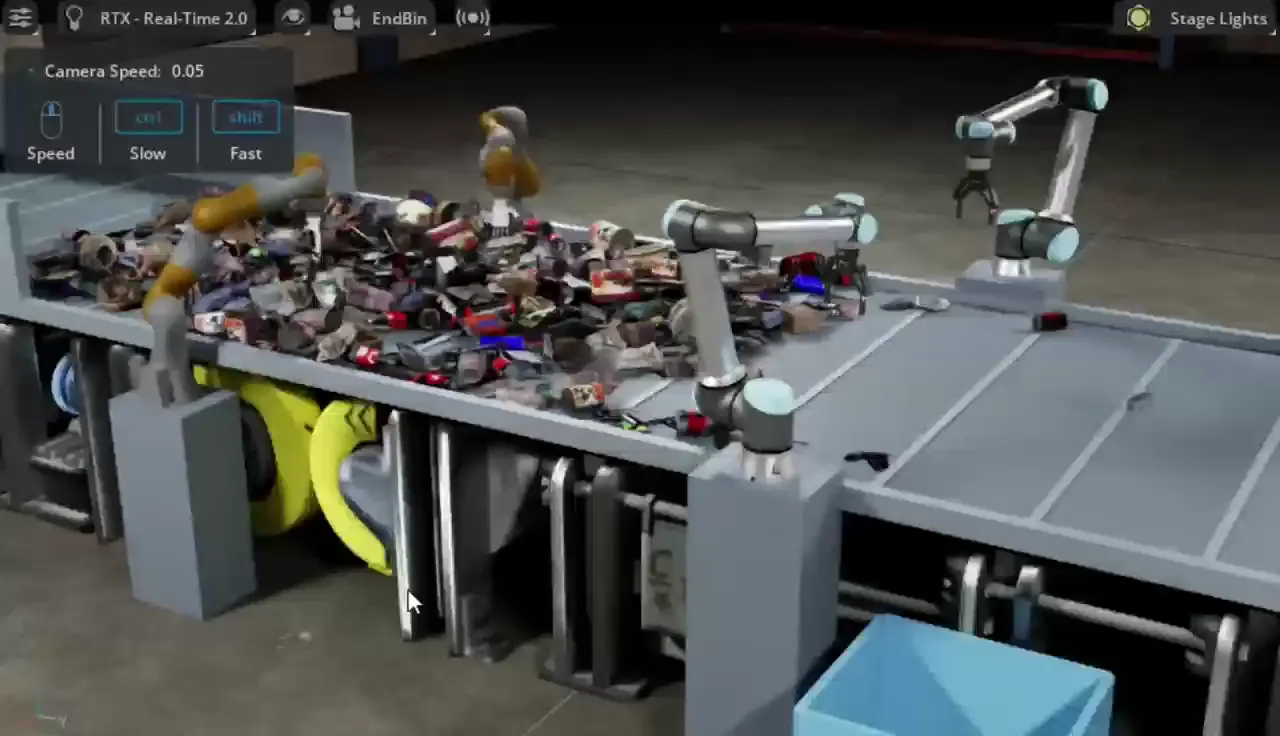
面向混合垃圾、装修垃圾和可再生物料,构建从仿真产线到真机分拣的数据闭环。混合垃圾连续分选
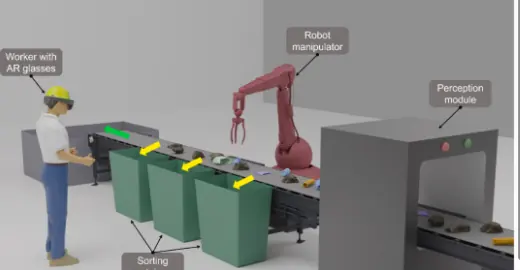
通过视觉感知、材质识别与抓取点预测,机器人在高速来料中完成目标识别、抓取和分类投放,并将难例回流训练。
- 50+ 类垃圾物料建模
- 3000+ 可生成仿真分拣场景
- 6 组双侧机械臂共 12 台仿真产线基线
- 人工接管数据反哺策略持续优化