Industrial Physical AI

3 大
垂直领域场景
5000万+
可生成仿真场景数据
2000+
高保真物理资产模型
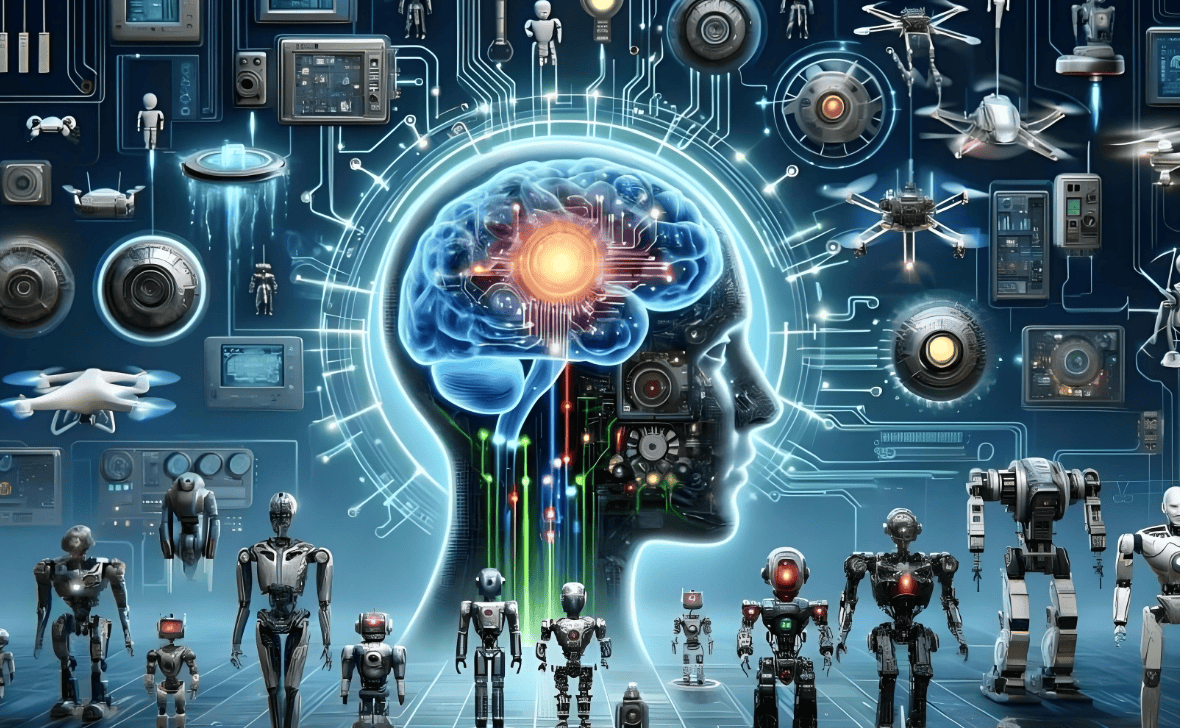
智慧大脑连接多类机器人本体的物理AI示意

物理AI驱动工业场景落地

同一套世界模型底座,面向不同本体与环境约束,构建三大可复制的生产力场景落地。
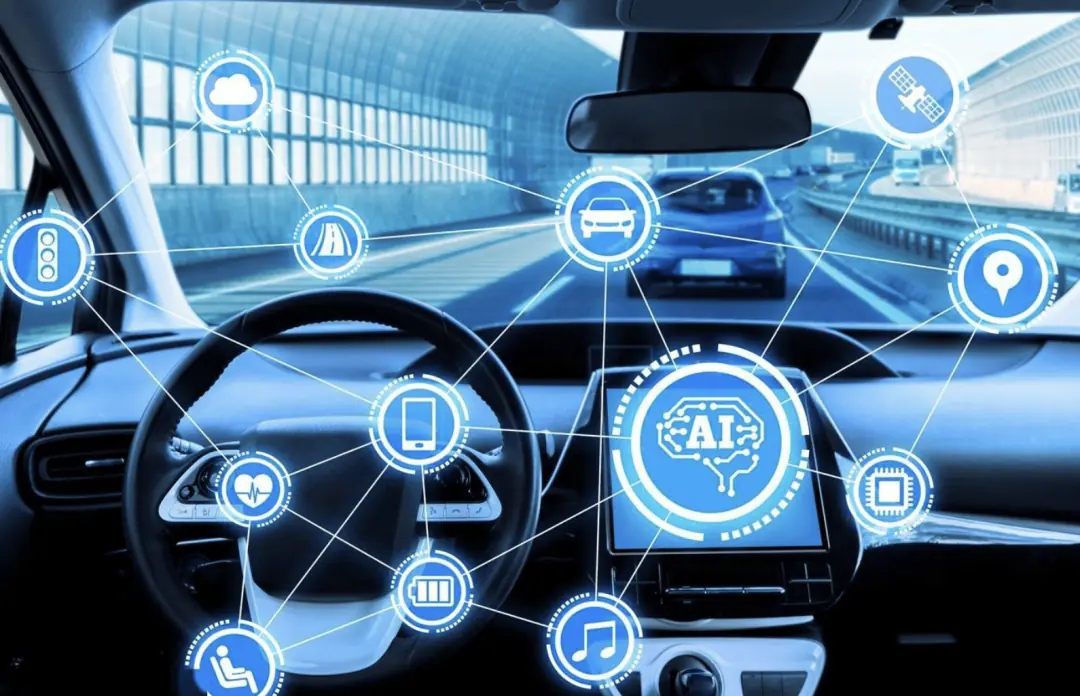
端到端自动驾驶与智能座舱示意
端到端自动驾驶

自动驾驶

端到端模型实现安全智能驾驶

面向鬼探头、无保护左转、事故绕行等长尾工况,构建端到端感知决策与运动控制能力。

查看方案
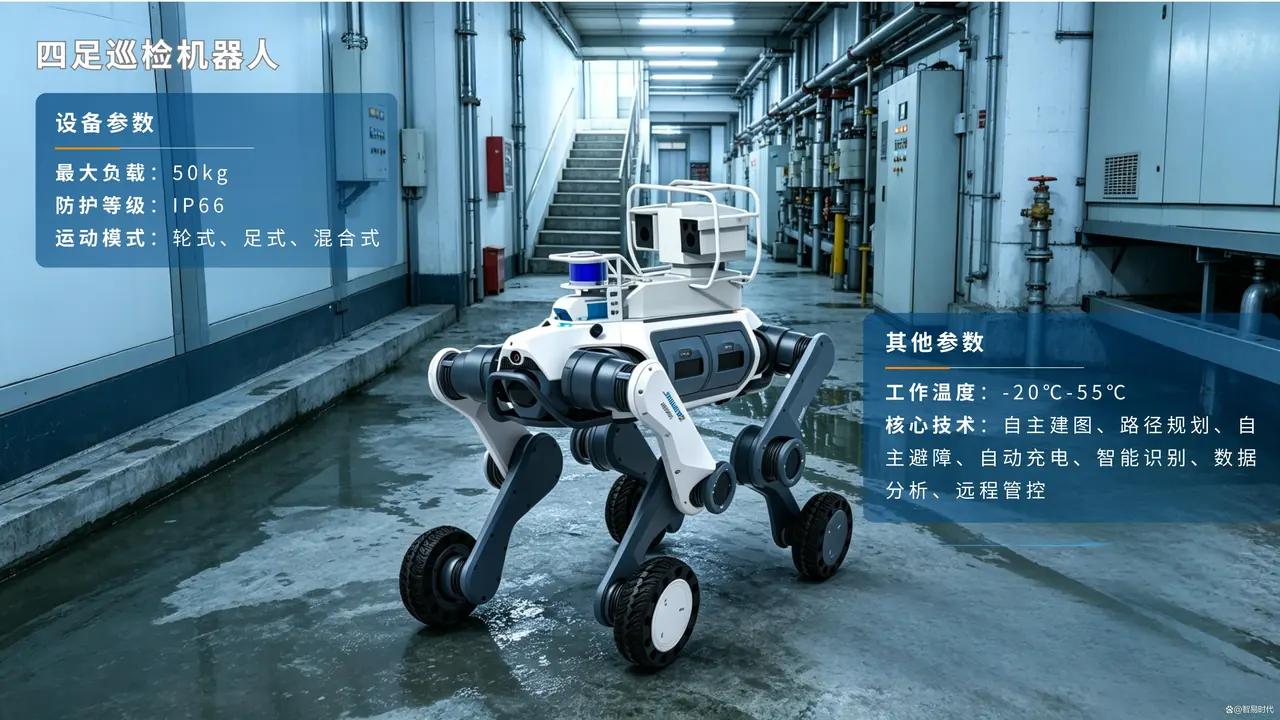
四足巡检机器人在工业现场作业
四足巡检机器人

智能巡检

AI自动化巡查与检修

四足机器人、轮式底盘与机械臂协同,完成目标识别、异常上报、路径决策与远程处置。

查看方案
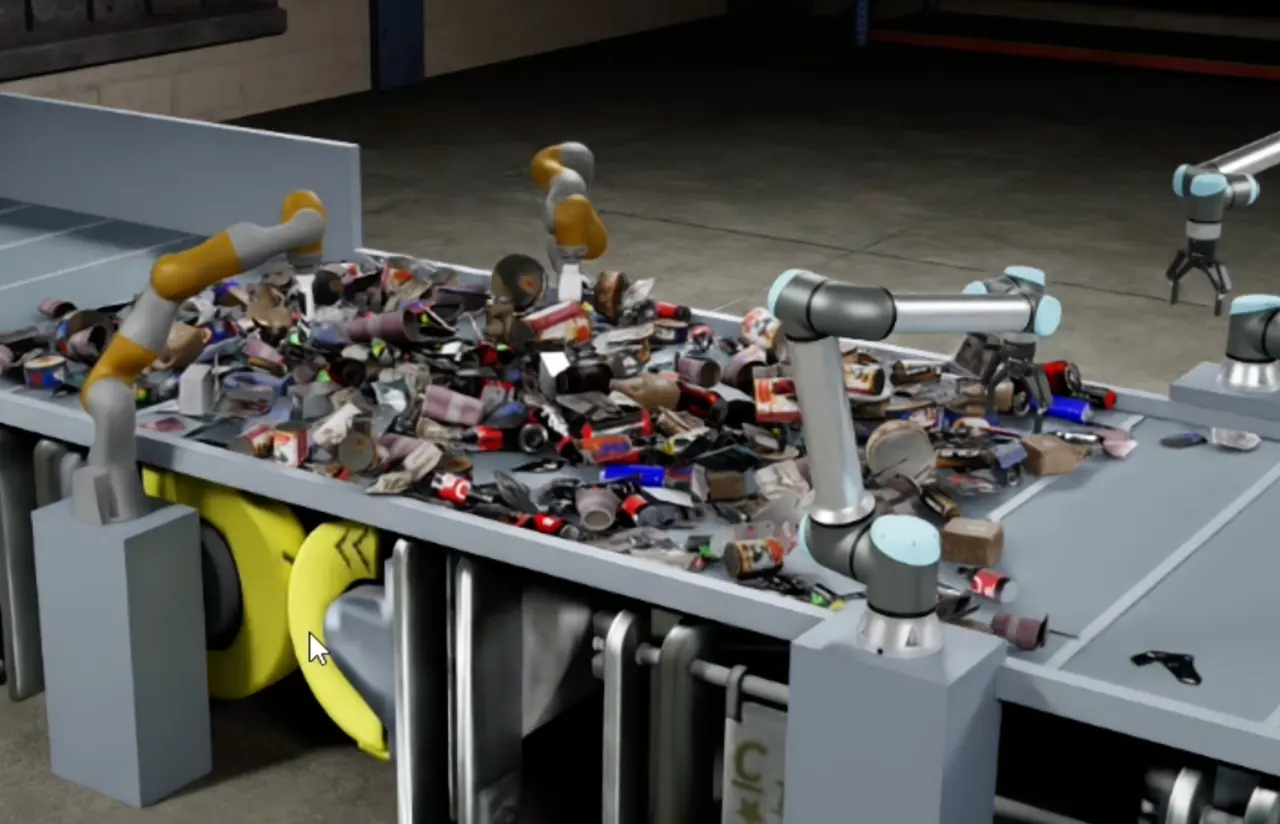
多机械臂垃圾分拣产线
垃圾分拣产线

垃圾分拣

多样化材质物料稳定分选

在流水线垃圾产线中实现物品的自动识别、抓取与分类投放,实现全自动的作业体系。

查看方案

两大核心:世界模型 + 强化学习

以世界模型重构工业场景,用AI打通数字仿真与真实物理世界,依托世界模型、强化学习的核心技术,打造工业级具身智能决策大脑。
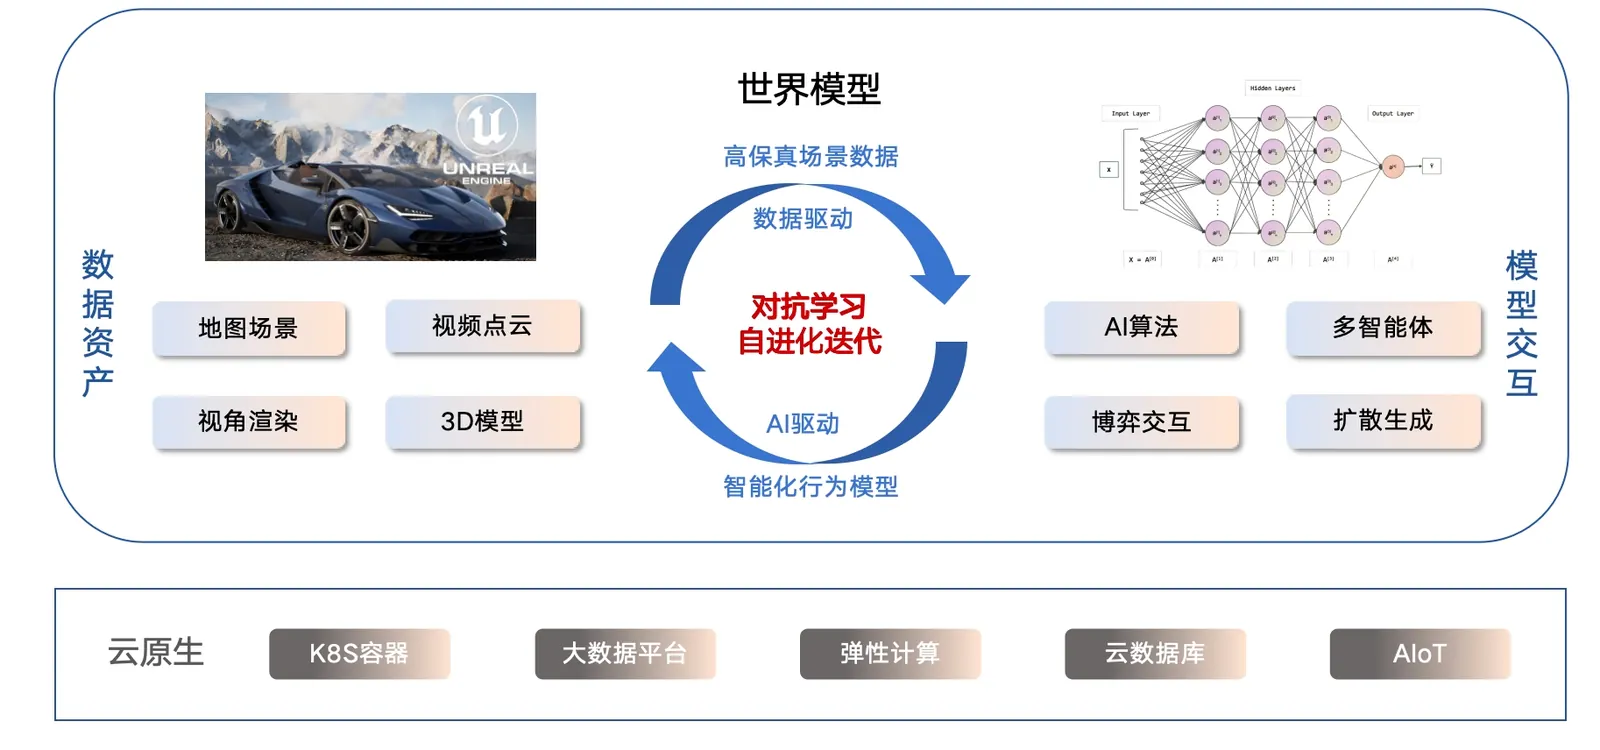
世界模型:数据资产、高保真场景数据与智能化行为模型架构

高保真世界模型

依托云原生融合视频点云、3D 模型和地图场景,通过 AI 算法、视角渲染、扩散生成与多智能体博弈交互,批量生成高保真场景数据。
  • 云原生算力与数据资产底座
  • AIoT 接入与模型交互
  • 数据驱动 + AI 驱动双路径
  • 对抗学习与自进化迭代
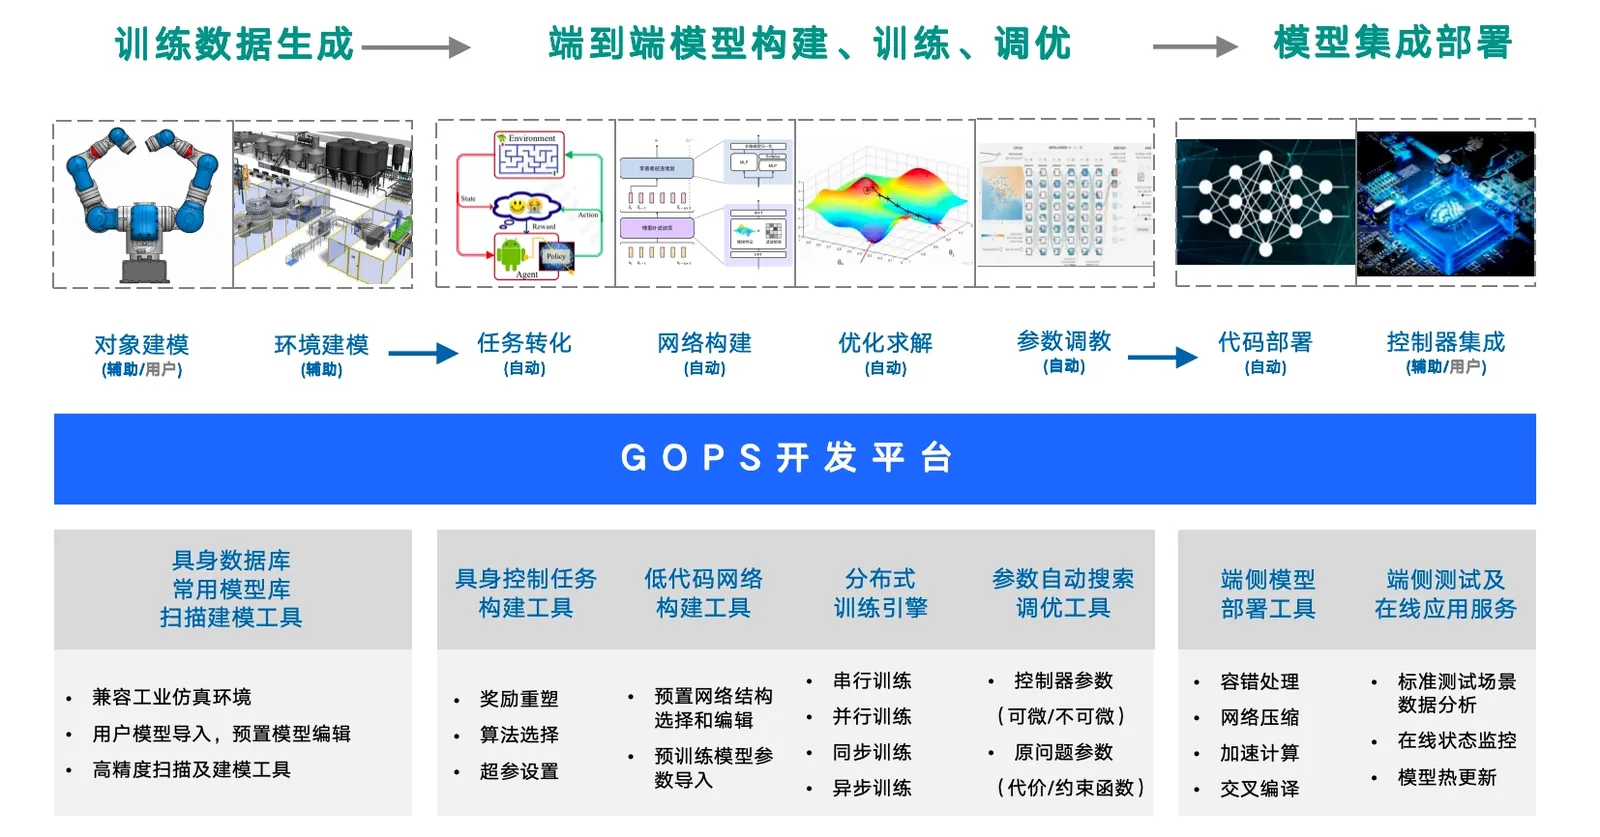
GOPS 强化学习工具链:从训练数据生成到模型集成部署

端到端模型训练部署

面向对象建模、环境建模、任务转化、网络构建、优化求解、参数调优、代码部署与控制器集成,提供低代码开发、分布式训练和端侧部署能力。

  • 具身数据库与常用模型库
  • 奖励重塑、算法选择与超参设置
  • 串行 / 并行 / 同步 / 异步训练
  • 网络压缩、加速计算与在线热更新

技术飞轮带来可复制的交付能力

数据越多,模型越强,落地越广,多类场景共享同一数据闭环平台。
01

场景理解

把现场约束、节拍、风险工况和业务指标转成可训练任务。

02

模型训练

世界模型生成合成工况,强化学习完成策略探索与优化。

03

真机微调

用少量真机数据修正残差,缩小虚实差距并保障安全兜底。

04

持续进化

接管样本与失败案例回灌,形成可复用的行业数据资产。

共同定义工业物理AI落地标准

欢迎主机厂、机器人本体厂、环境集团、能源化工企业、工程集成商与研究机构,与我们一起把复杂现场转化为可持续进化的生产力。

进入联系页面